Pemesinan CNC Presisi untuk Tautan Lengan Robot
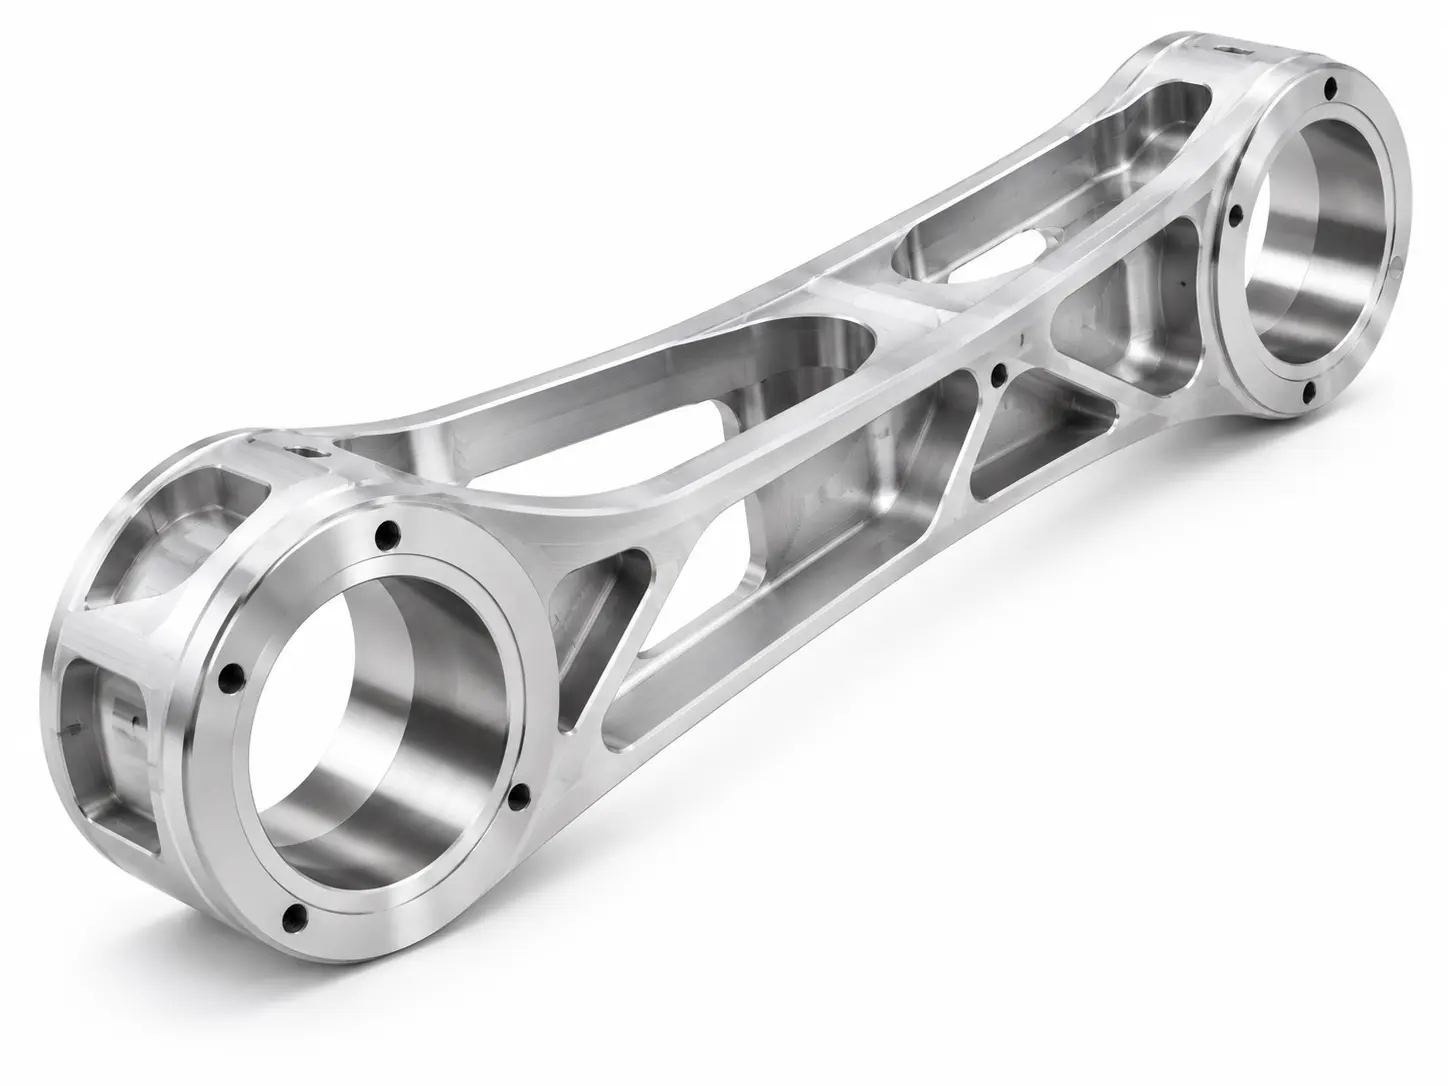
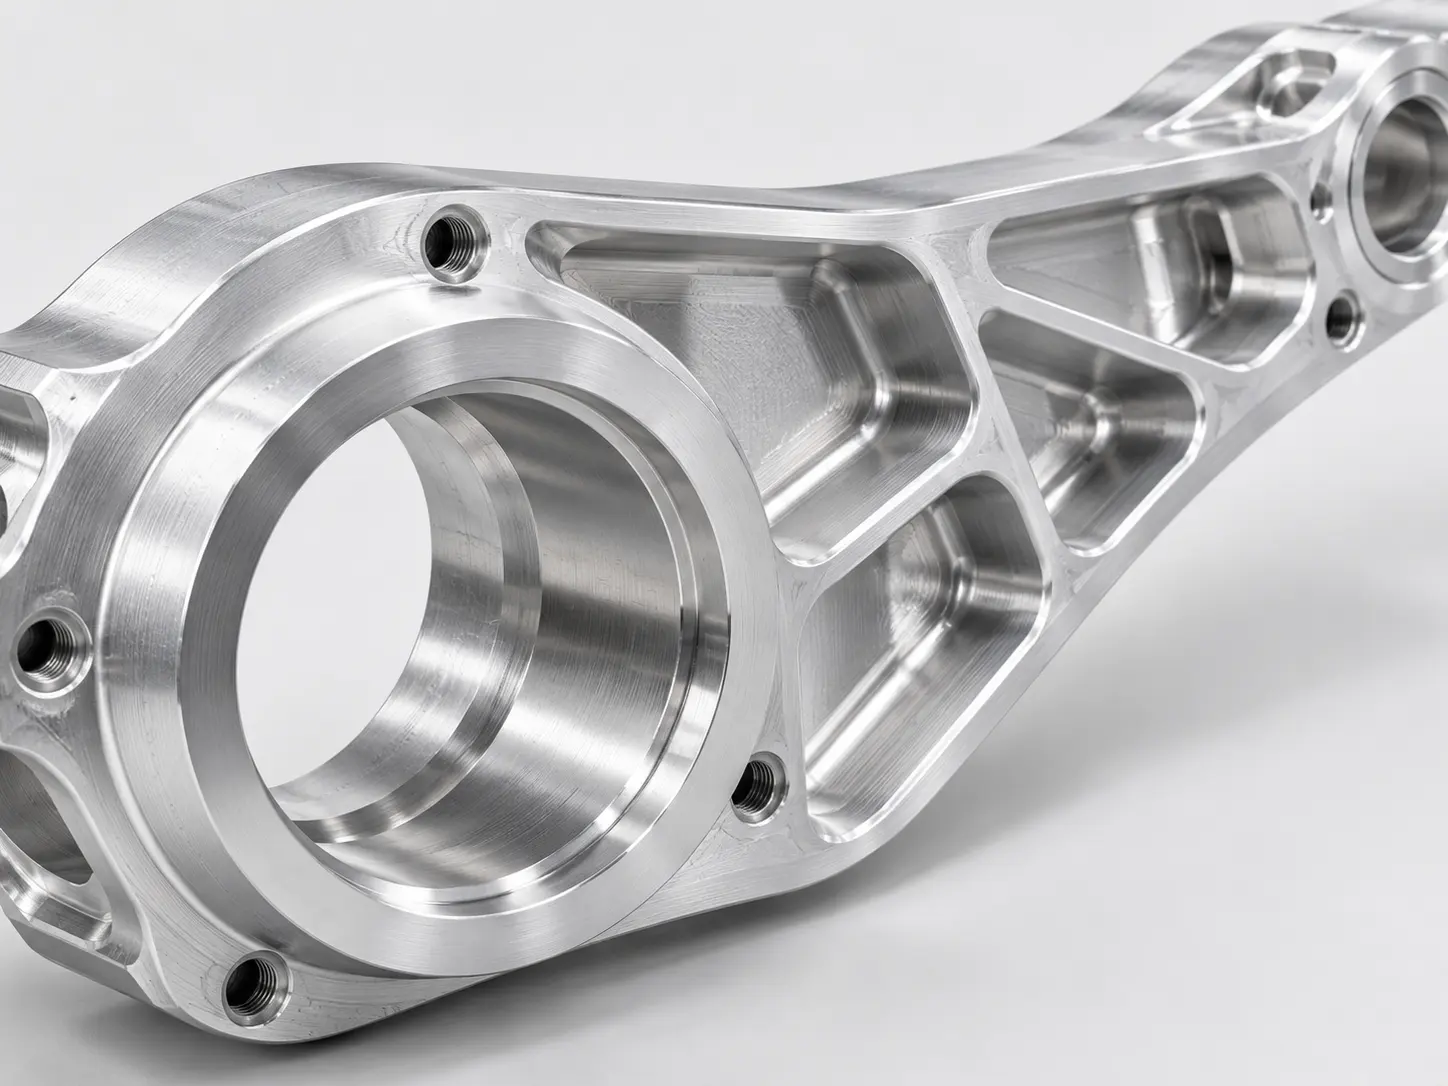
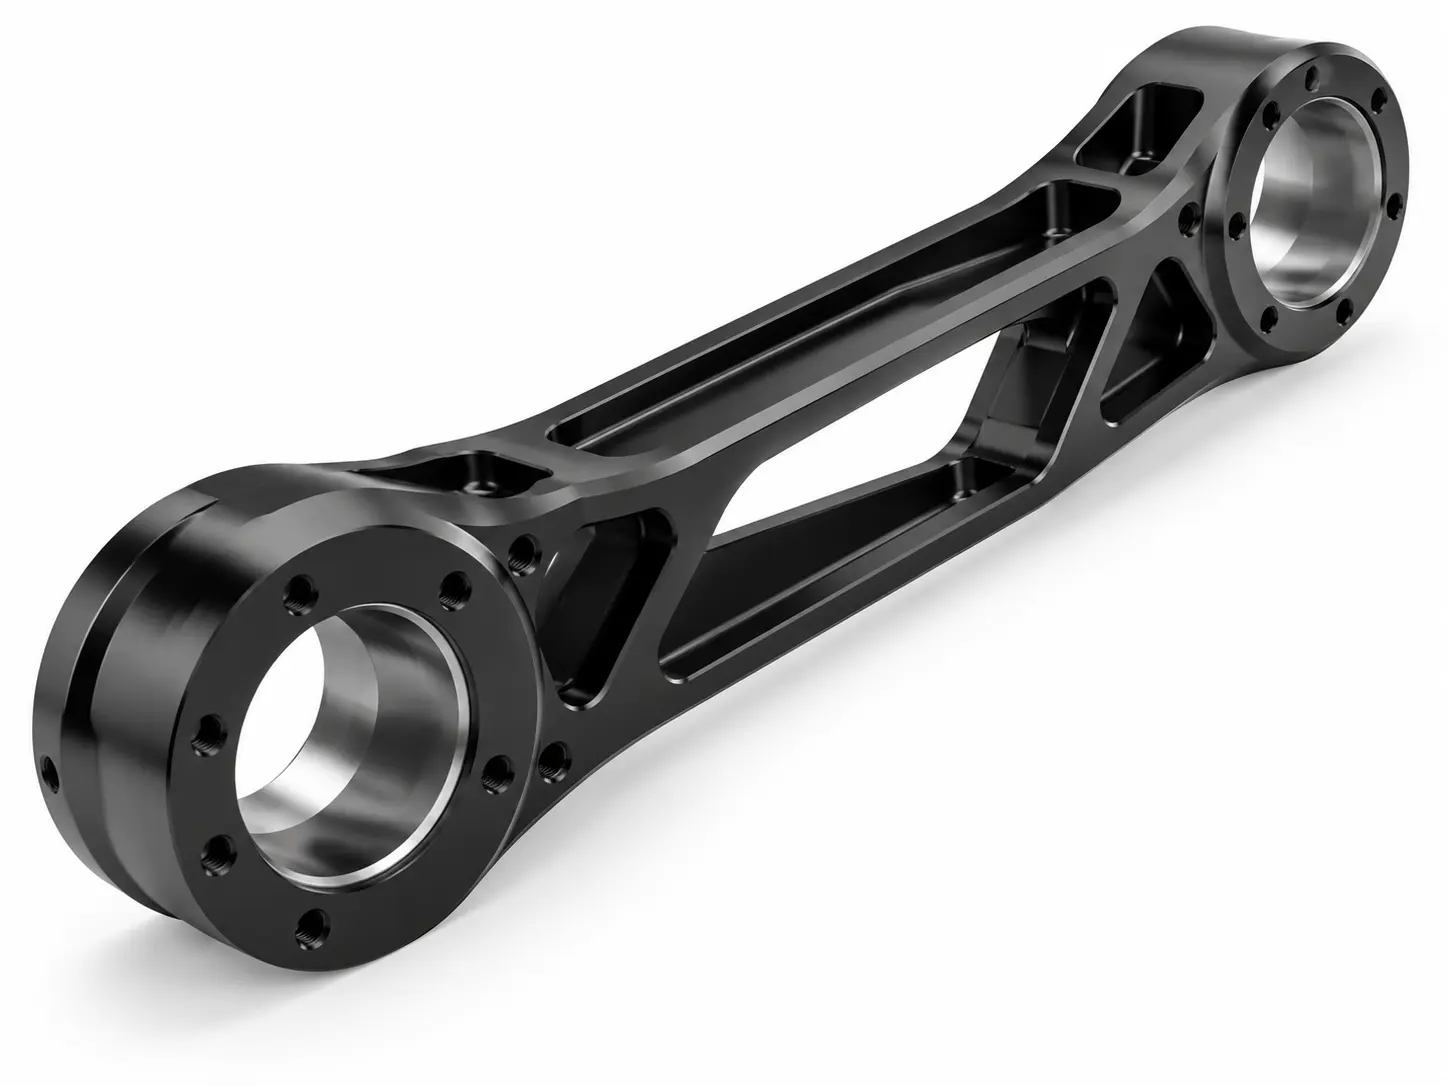
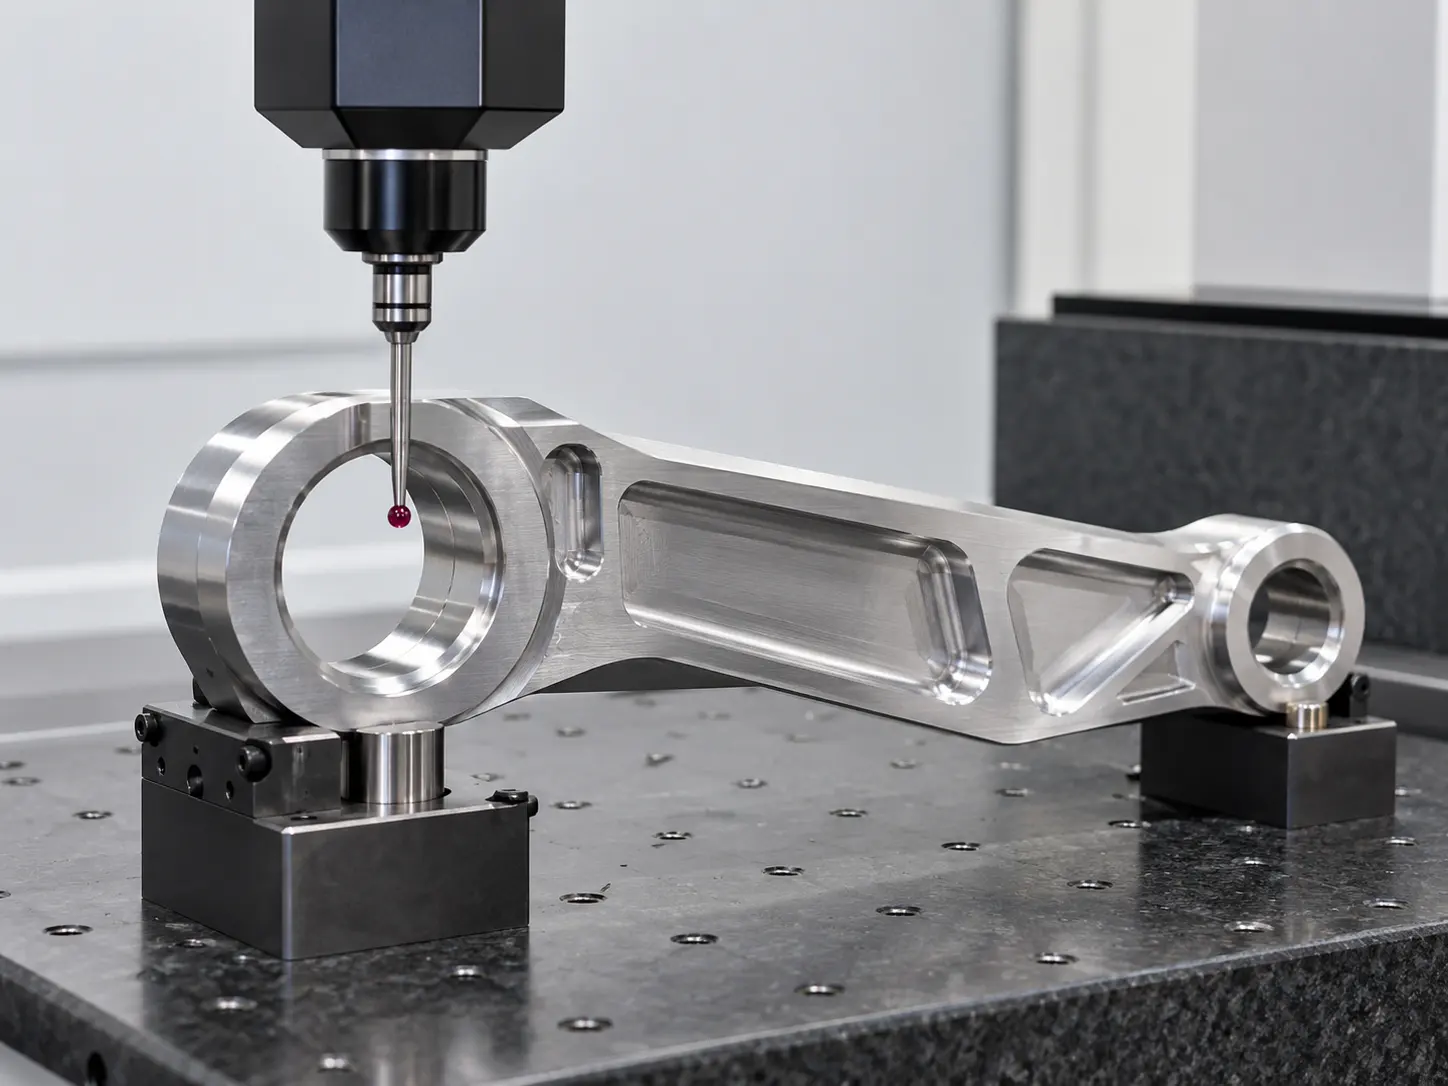
Pemesinan CNC Robot Arm Link
Pemesinan CNC presisi untuk tautan lengan robot dengan kantong ringan, tulang rusuk penguat, lubang sambungan besar, antarmuka aktuator, saluran kabel, and critical mounting datums. Mendukung pemesinan 5-sumbu, GD ketat&T, bahan ringan, and prototype-to-low-volume production.
- CNC 5-Sumbu untuk Tautan Lengan Ringan
- Lubang Sambungan Presisi & Penyelarasan Sumbu
- Struktur Berkantong / Beralur / Dinding Tipis
- 6061 / 7075 Aluminium / Titanium
- Prototipe & Produksi Volume Rendah
Deskripsi Produk
Pendahuluan
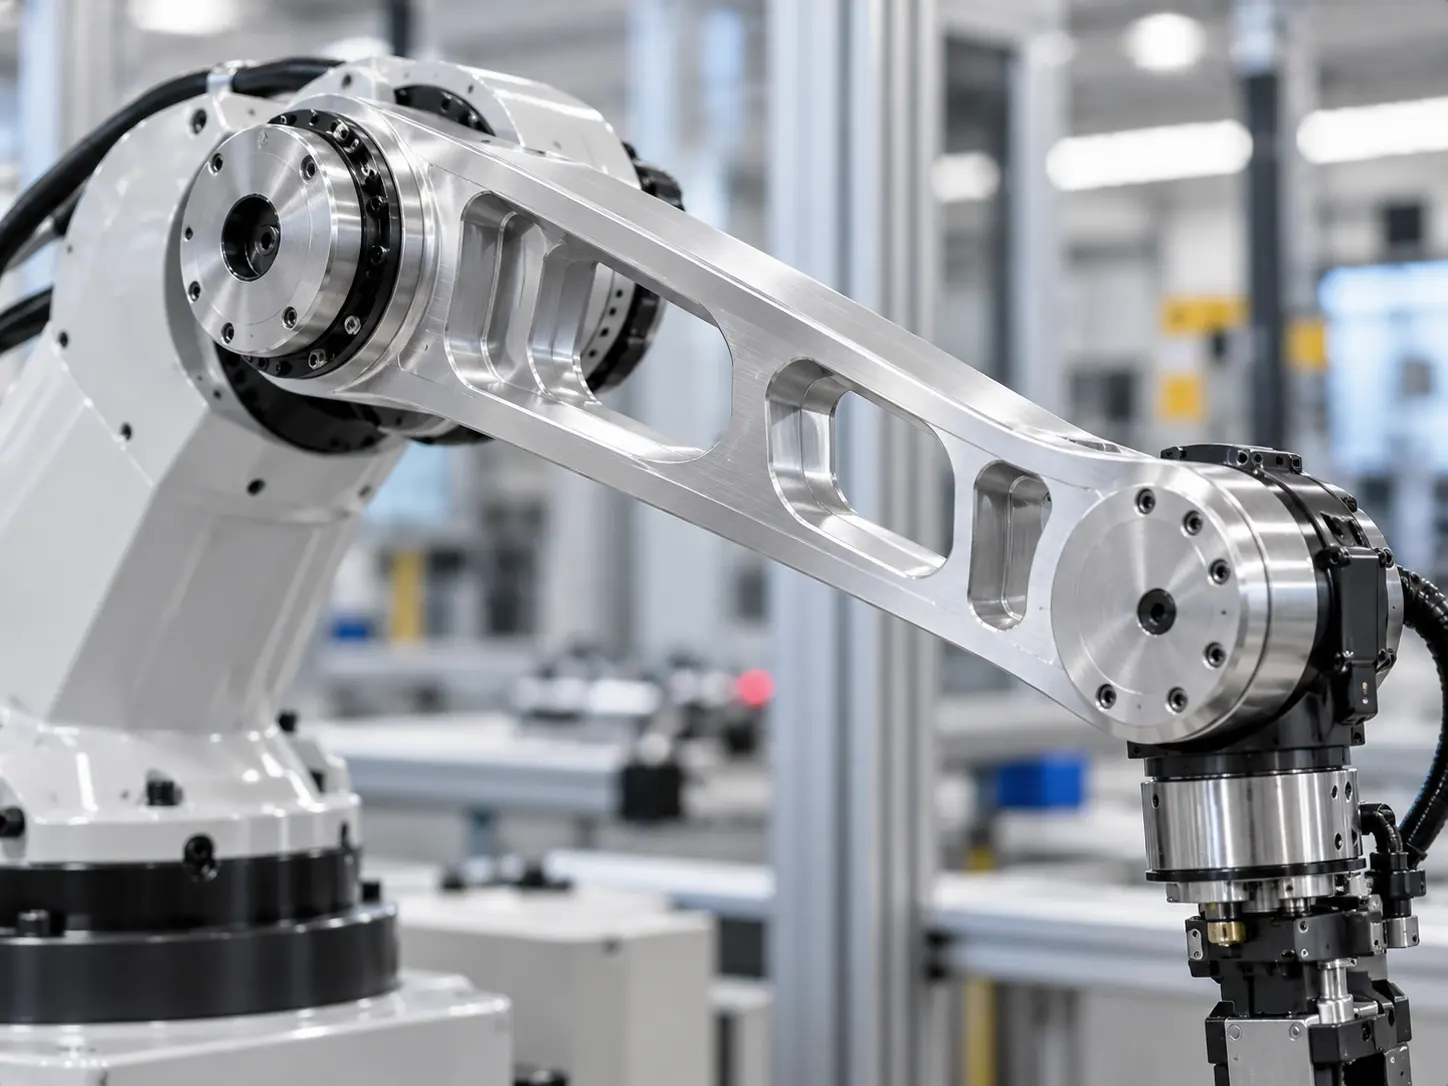
Robot Arm Link CNC Machining digunakan untuk memproduksi tautan struktural ringan yang menghubungkan sambungan, aktuator-aktuator, modul pergelangan tangan, dan komponen gerak lainnya dalam sistem robotik. Bagian-bagian ini membutuhkan keseimbangan massa rendah yang cermat, kekakuan struktural, stabilitas dimensi, dan penyelarasan sendi yang akurat untuk mendukung gerakan robotik yang cepat dan dapat diulang.
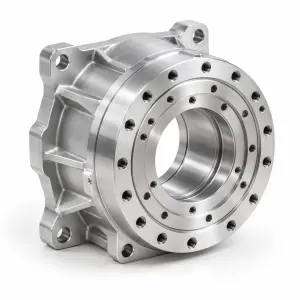
Mata rantai lengan robot sering kali memiliki lubang sambungan besar, antarmuka bantalan atau aktuator, Wajah pemasangan presisi, kantong ringan, tulang rusuk penguat, saluran pengalihan kabel, bagian dinding tipis, dan fitur pemasangan multi-arah. Penyimpangan kecil pada posisi bore, paralelisme, kepipihan, atau penyelarasan sambungan-ke-sambungan dapat memengaruhi akurasi perakitan, pengulangan gerak, getaran, dan distribusi beban di seluruh lengan robot.
Kemampuan pemesinan CNC kami mencakup 3-sumbu, 4-sumbu, dan milling 5-sumbu, membosankan, pengeboran, pelapisan ulir, mengetuk, pemesinan saku, dan finishing presisi. Strategi pemesinan, desain perlengkapan, kontrol datum, urutan penghilangan material, dan metode inspeksi dipilih sesuai panjang tautan, ketebalan dinding, antarmuka sendi kritis, GD&Persyaratan T, dan risiko distorsi.
Mata lengan robot dapat dibuat dari aluminium 6061, 7075 aluminium, titanium, baja tahan karat, dan material teknik lainnya, dengan anodisasi, anodisasi keras, pasivasi, pemolesan, pelapisan, dan proses sekunder lainnya yang tersedia. Prototipe, contoh rekayasa, dan produksi volume rendah dapat didukung sesuai gambar pelanggan.
Spesifikasi
| Barang | Spesifikasi |
|---|---|
| Nama Produk | Pemesinan CNC Robot Arm Link |
| Bahan | 6061 Aluminium / 7075 Aluminium / Titanium / Stainless Steel / Kustom |
| Proses Manufaktur | Proses Milling / Turning / Boring / Drilling / Threading / Tapping / Finishing Presisi |
| Geometri Bagian | Struktur Panjang / Dinding Tipis / Beralur / Berkantong / Berongga / Multi-Permukaan Kompleks |
| Toleransi | Hingga ±0.005 mm / Sesuai Gambar |
| Permukaan Akhir | Anodisasi / Anodisasi Keras / Pasivasi / Pelapisan / Pelapisan |
| Warna | Alami / Hitam / Tergantung Material |
| Volume produksi | Prototipe dan produksi volume rendah |
| Inspeksi | CMM / Pengukur Tinggi / Mikrometer / Kaliper / Rencana Inspeksi Kustom |
| Dokumentasi | Laporan inspeksi dan dokumen material atas permintaan |
| Aplikasi | Robot Humanoid / Robot Kolaboratif / Robot Industri / Aktuator Robotik / Sistem Gerak Presisi |
| Layanan Kustom | Didukung OEM dan ODM |
Tiga Aspek Kustomisasi Utama, Disesuaikan dengan Kebutuhan Anda
Solusi pemesinan CNC yang disesuaikan untuk komponen robotik kompleks dan kebutuhan perakitan presisi.
Manufaktur Presisi, Kualitas Luar Biasa
Pemesinan Struktural Ringan
Pemesinan CNC multi-sumbu mendukung kantong dalam, tulang rusuk penguat, potongan internal, dan struktur dinding tipis untuk mengurangi massa arm-link sambil mempertahankan kekakuan yang dibutuhkan untuk gerakan robotik.
Pemesinan Laras Sambungan Presisi
Lubang sambungan besar, antarmuka bantalan, dan fitur pemasangan aktuator diproses dengan cermat untuk menjaga posisi yang akurat antara sambungan robotik yang terhubung.
Kontrol Distorsi Bagian Panjang
Urutan pemesinan, penahanan kerja, strategi datum, dan penghilangan material direncanakan untuk membantu mengendalikan distorsi dalam jangka panjang, tipis, atau komponen yang sangat tersaku.
Inspeksi Multi-Permukaan
CMM, pengukur bore, mikrometer, roundness gauges, dan peralatan inspeksi lainnya dapat memverifikasi ukuran lubang, posisi, konsentrisitas, kehabisan, kepipihan, dan dimensi pemasangan kritis.
Layanan Berkualitas, Waktu pengiriman yang dipersingkat
Dari tinjauan desain hingga pengiriman, Kami menyediakan tindak lanjut satu lawan satu khusus selama seluruh proses.
Konsultasi → Menyediakan Gambar → Tinjauan Desain & Penawaran → Pemrosesan Pesanan → Inspeksi Kualitas → Pengiriman Tepat Waktu → Tindak Lanjut Purna Jual
Keuntungan kami
Didukung oleh pengalaman teknik lebih dari 25 tahun, Tim kami menawarkan layanan komprehensif—mulai dari desain cetakan yang disesuaikan dan pemesinan presisi hingga produksi skala penuh—didukung oleh sistem jaminan kualitas yang kuat dan layanan pelanggan yang proaktif. Bersertifikat di bawah ISO9001, ISO14001, dan IATF 16949, Kami terus berupaya mencapai keunggulan dalam kualitas, inovasi, dan kepuasan pelanggan.
Lebih dari 100,000 unit tersedia, dengan pengiriman 2 jam untuk produk standar.
Menerapkan sistem inspeksi tiga tahap—pemeriksaan material awal, inspeksi dalam proses, dan inspeksi akhir.
Inventaris besar dan proses cepat, Menjamin pengiriman tepat waktu dengan inspeksi produk 100%.
Rentang Aplikasi
Pilihan utama di berbagai industri.
Pertanyaan yang diajukan
Q1: Apa itu tautan lengan robot?
Robot arm link adalah anggota struktural yang menghubungkan dua sendi robotik atau modul gerak, mentransfer beban sambil mempertahankan geometri yang diperlukan antar sumbu rotasi.
Q2: Mengapa robot arm link dirancang dengan kantong dan tulang rusuk?
Kantong dan lubang mengurangi massa dan inersia rotasi, sementara tulang rusuk membantu mempertahankan kekakuan struktural di area di mana beban dipindahkan antar sambungan.
Q3:Material apa saja yang umum digunakan untuk tautan lengan robot?
Aluminium 6061 dan 7075 umum digunakan untuk struktur ringan, sementara titanium atau baja tahan karat dapat dipilih jika kekuatan lebih tinggi, kekakuan, atau diperlukan ketahanan lingkungan.
Q4: Mengapa penyelarasan laras sambungan penting?
Hubungan antara lubang sambungan dan antarmuka pemasangan memengaruhi penyelarasan sumbu robotik, akurasi perakitan, distribusi beban, dan pengulangan gerak.
Q5: Bagaimana cara mengendalikan distorsi pada tautan lengan ringan?
Strategi pertandingan, urutan pemesinan, penghilangan material seimbang, inspeksi sementara, dan jatah finishing yang sesuai dapat digunakan sesuai dengan geometri dan material.